夜路会车时,对向远光灯发出的眩光
——————这些驾驶员需要本能规避的极端场景对汽车感知系统而言同样是难啃的“硬骨头”
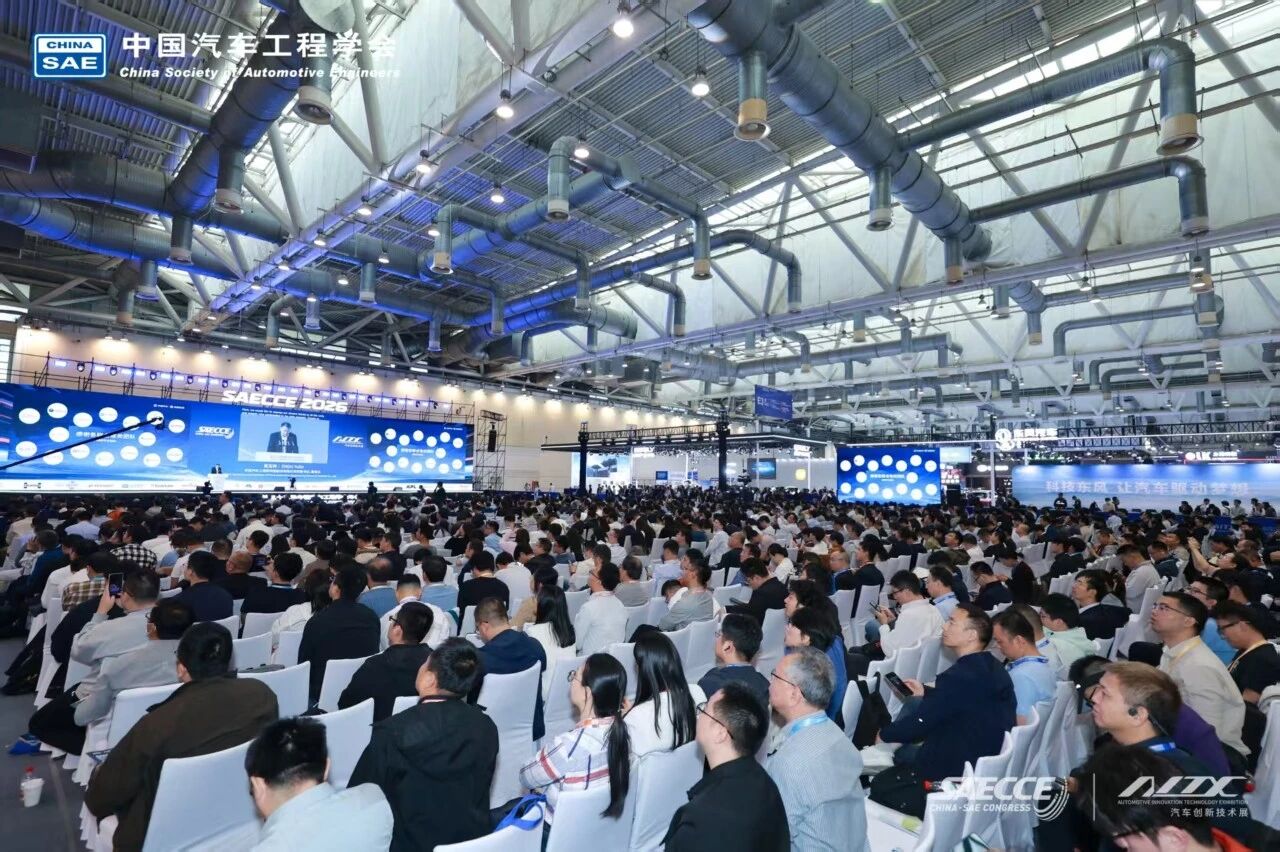
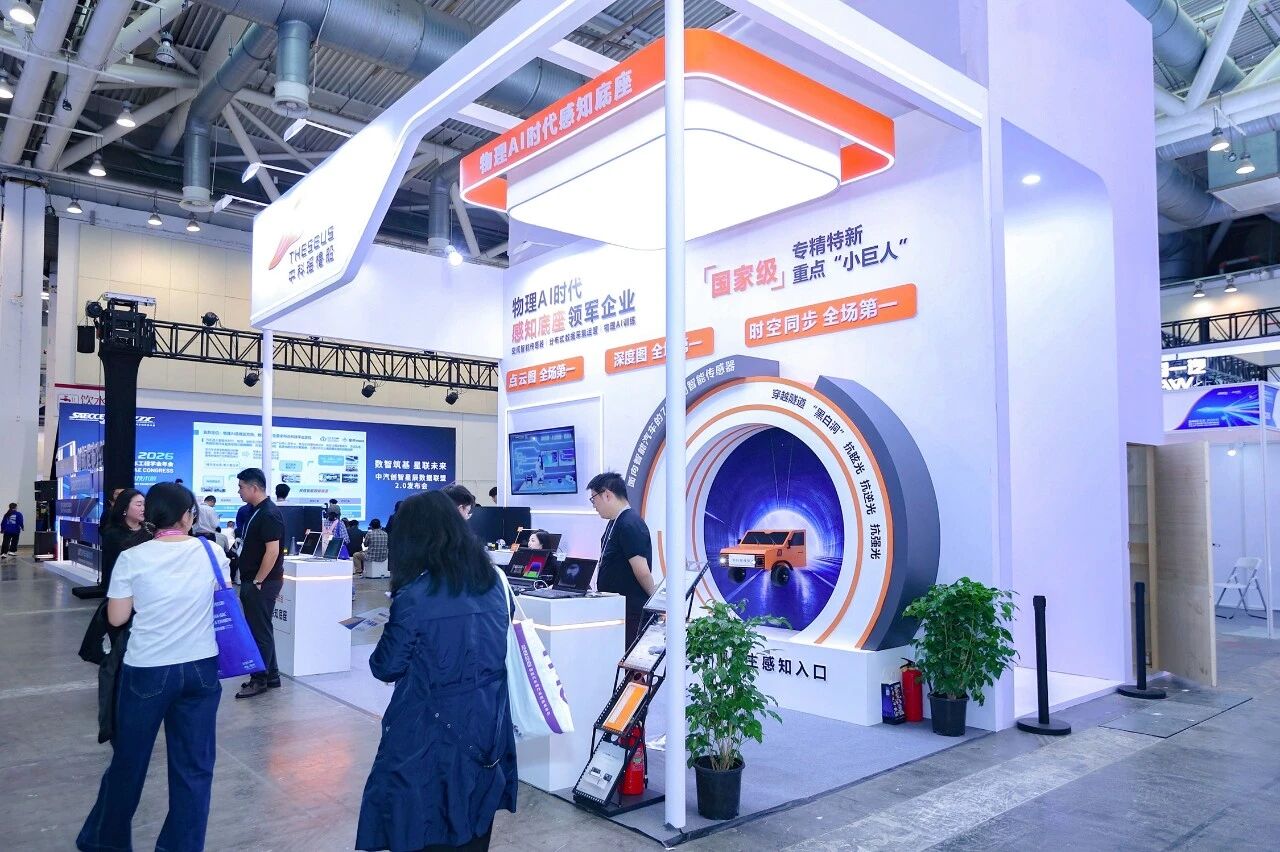
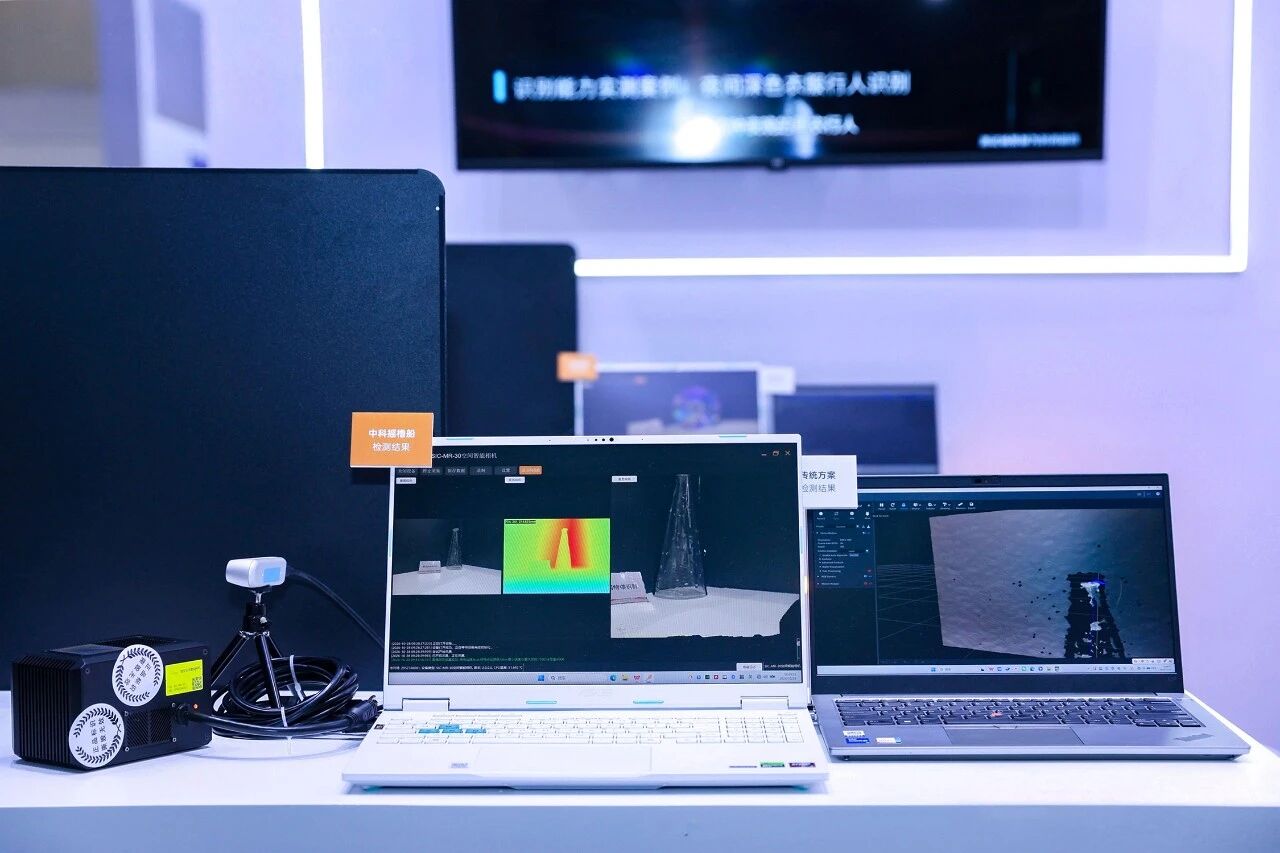
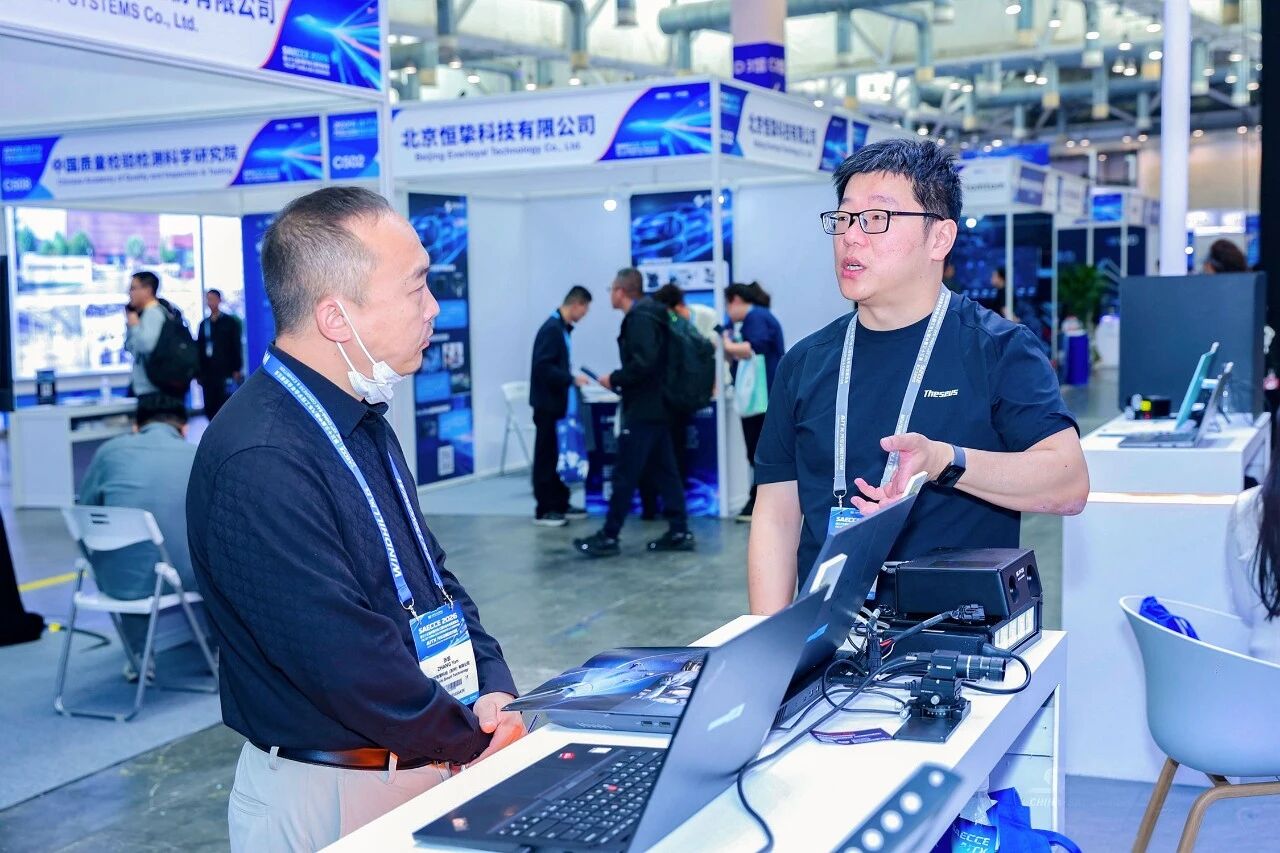
近日,被视为业界“年度大考”的AITX汽车创新技术展在苏州举办。中科摇橹船携自研的7D空间智能传感器(车载版)亮相,把智驾感知系统最怕的强/眩/逆光等极端场景搬进展台。

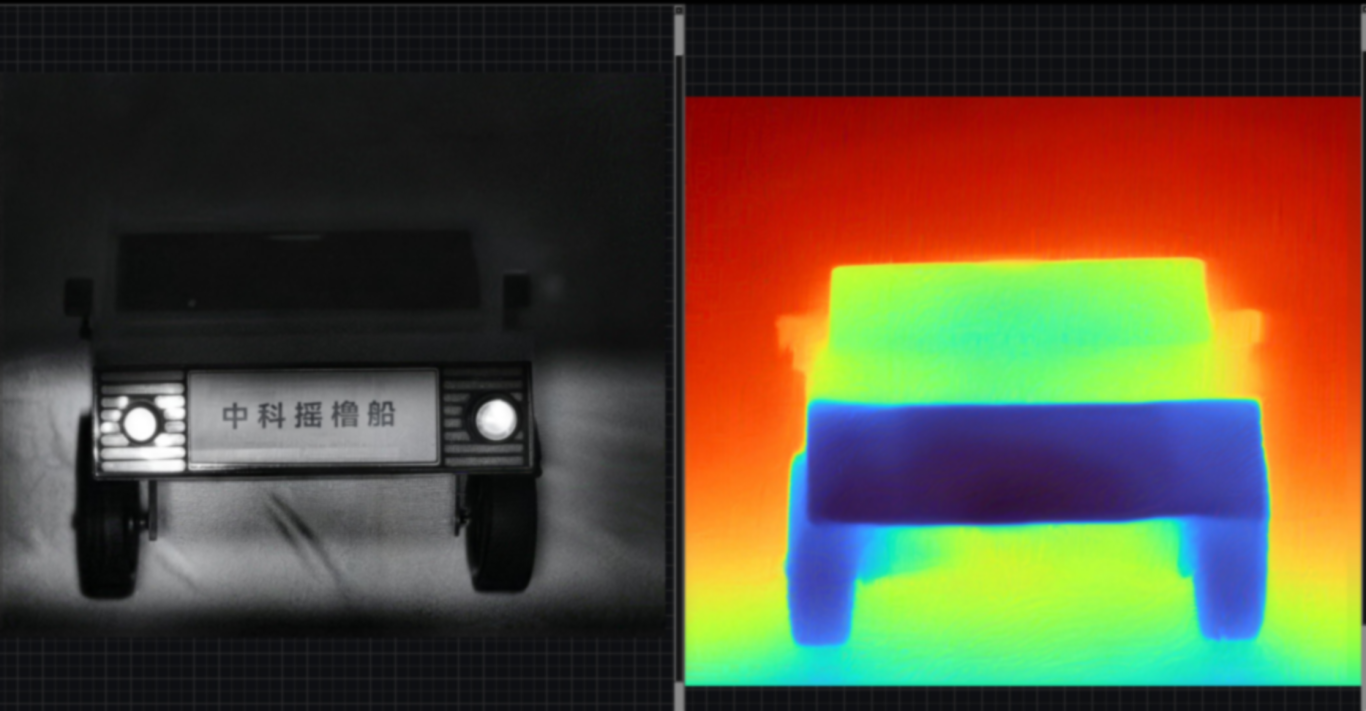

两条路线的系统性短板已成为高阶智驾大规模落地绕不开的坎儿。
以“光”破局
直面智驾长尾痛点
中科摇橹船回归光学第一性原理,摆脱了传统感知路线对“先成像、后计算”范式的依赖。公司全球首创空间计算智能成像技术,以纳秒级脉冲激光照明、皮秒级时序同步控制、单光子探测和空间推扫为核心,在成像之前完成空间占用测量与三维重建,走出了一条“先计算、后成像”的新路子。

以智能辅助驾驶为起点,中科摇橹船还将该技术延伸至具身智能场景。展会现场,7D空间智能传感器(机器人版)同步亮相。该产品在高透明与高反光两类典型应用场景下,进一步验证了“先计算、后成像”技术在复杂光学条件下的通用感知能力。
以“实”落地
空间智能覆盖多赛道、多场景
夯实技术底座的同时,空间计算智能成像技术的应用边界正在加速拓宽。 在智驾领域,车载空间智能相机已于多家头部车企开启上车测试,浓雾、暴雨天气下感知距离超过200米,对倒置交通锥、纸箱等小目标的探测精度远超传统激光雷达。
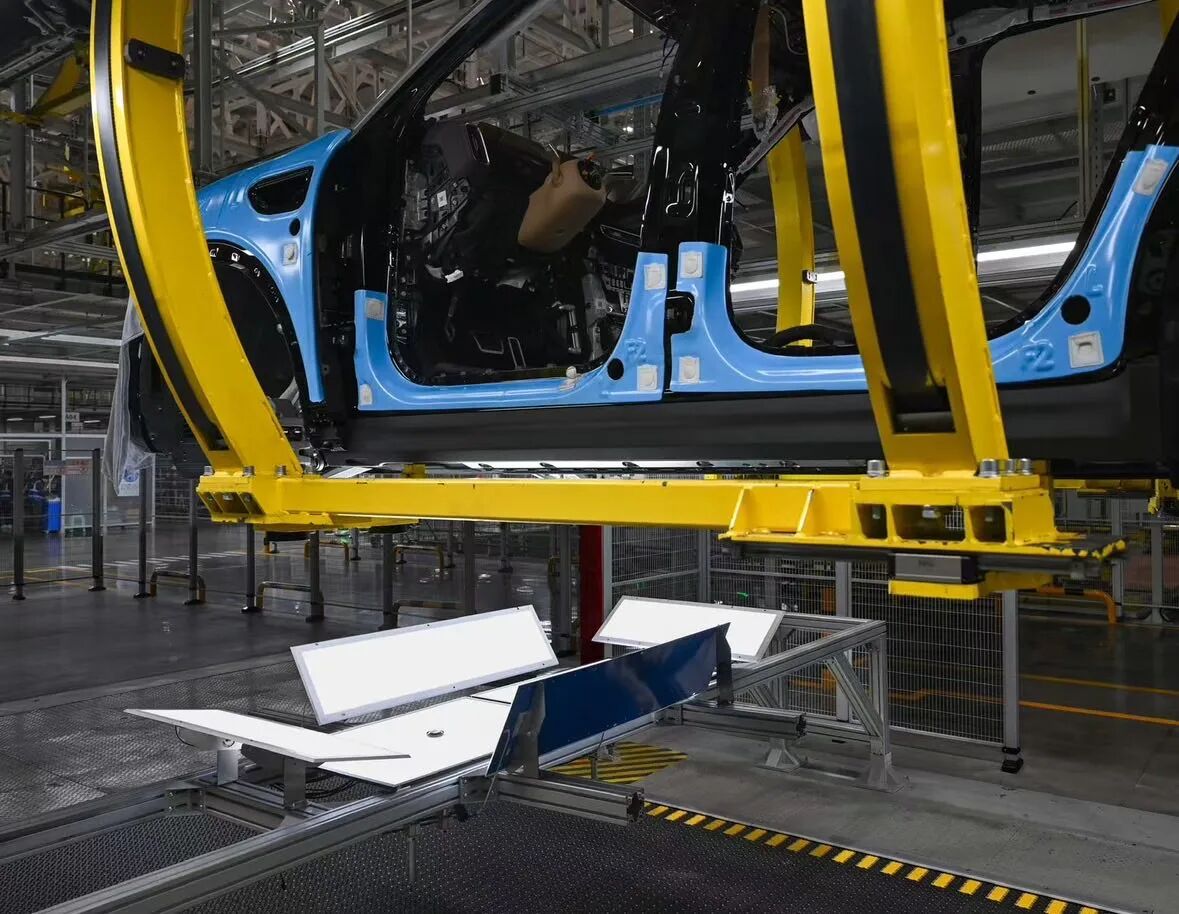
在智能制造领域,中科摇橹船打造了国内首个针对新能源汽车全流程的AI视觉质检系统,覆盖冲压、焊装、涂装、总装等360多个关键工位,可在30秒内完成整车上万个零部件的在线检测,已支撑超百万辆整车下线,先后落地奇瑞、江淮、悦达起亚等主机厂。
以“融”拓界
打造物理AI感知底座
中科摇橹船正搭建“传感器—采集标注一体化—物理AI训练场”全链路体系,以空间张量真值反哺世界模型,赋能智驾、低空经济、具身智能三大赛道,朝着“物理AI感知底座”的方向迈进。
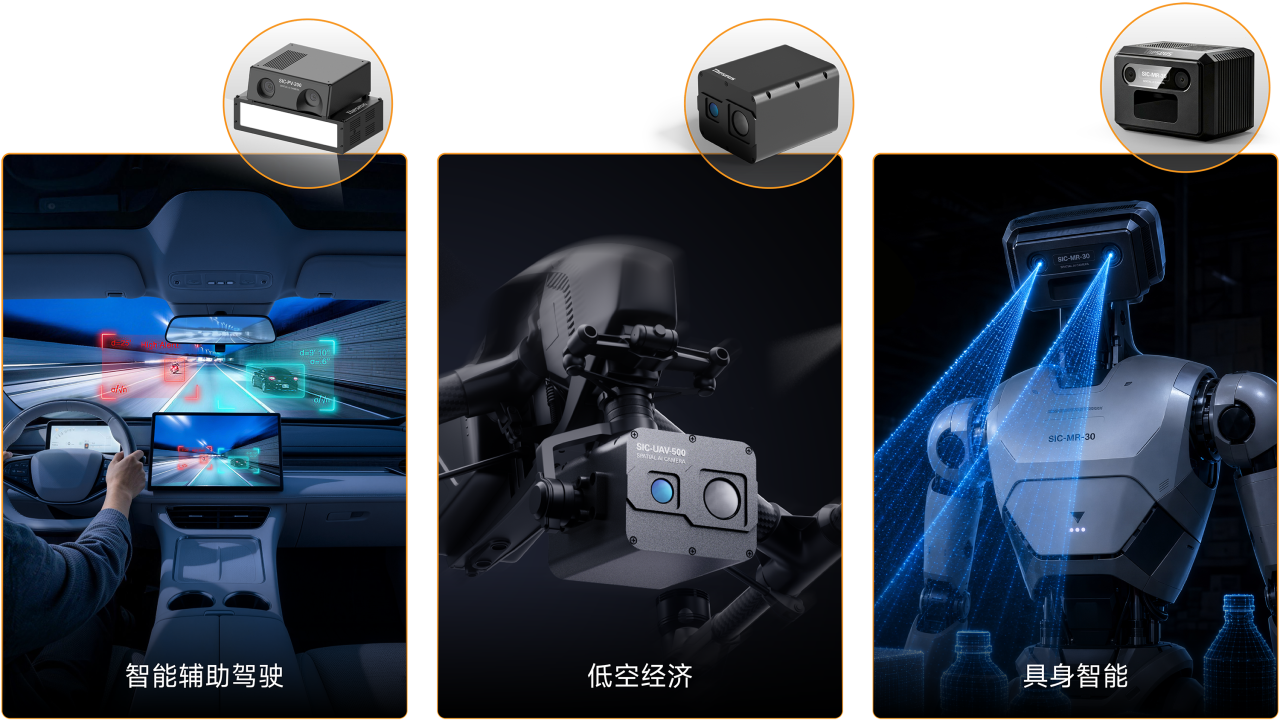
从“硬科技”初创企业成长为国家级专精特新重点“小巨人”,中科摇橹船先后获评央视“新质生产力年度案例”、《财富》中国科技50强、2026福布斯中国人工智能科技企业TOP50等荣誉,累计拥有专利218项、各类奖项50余项。
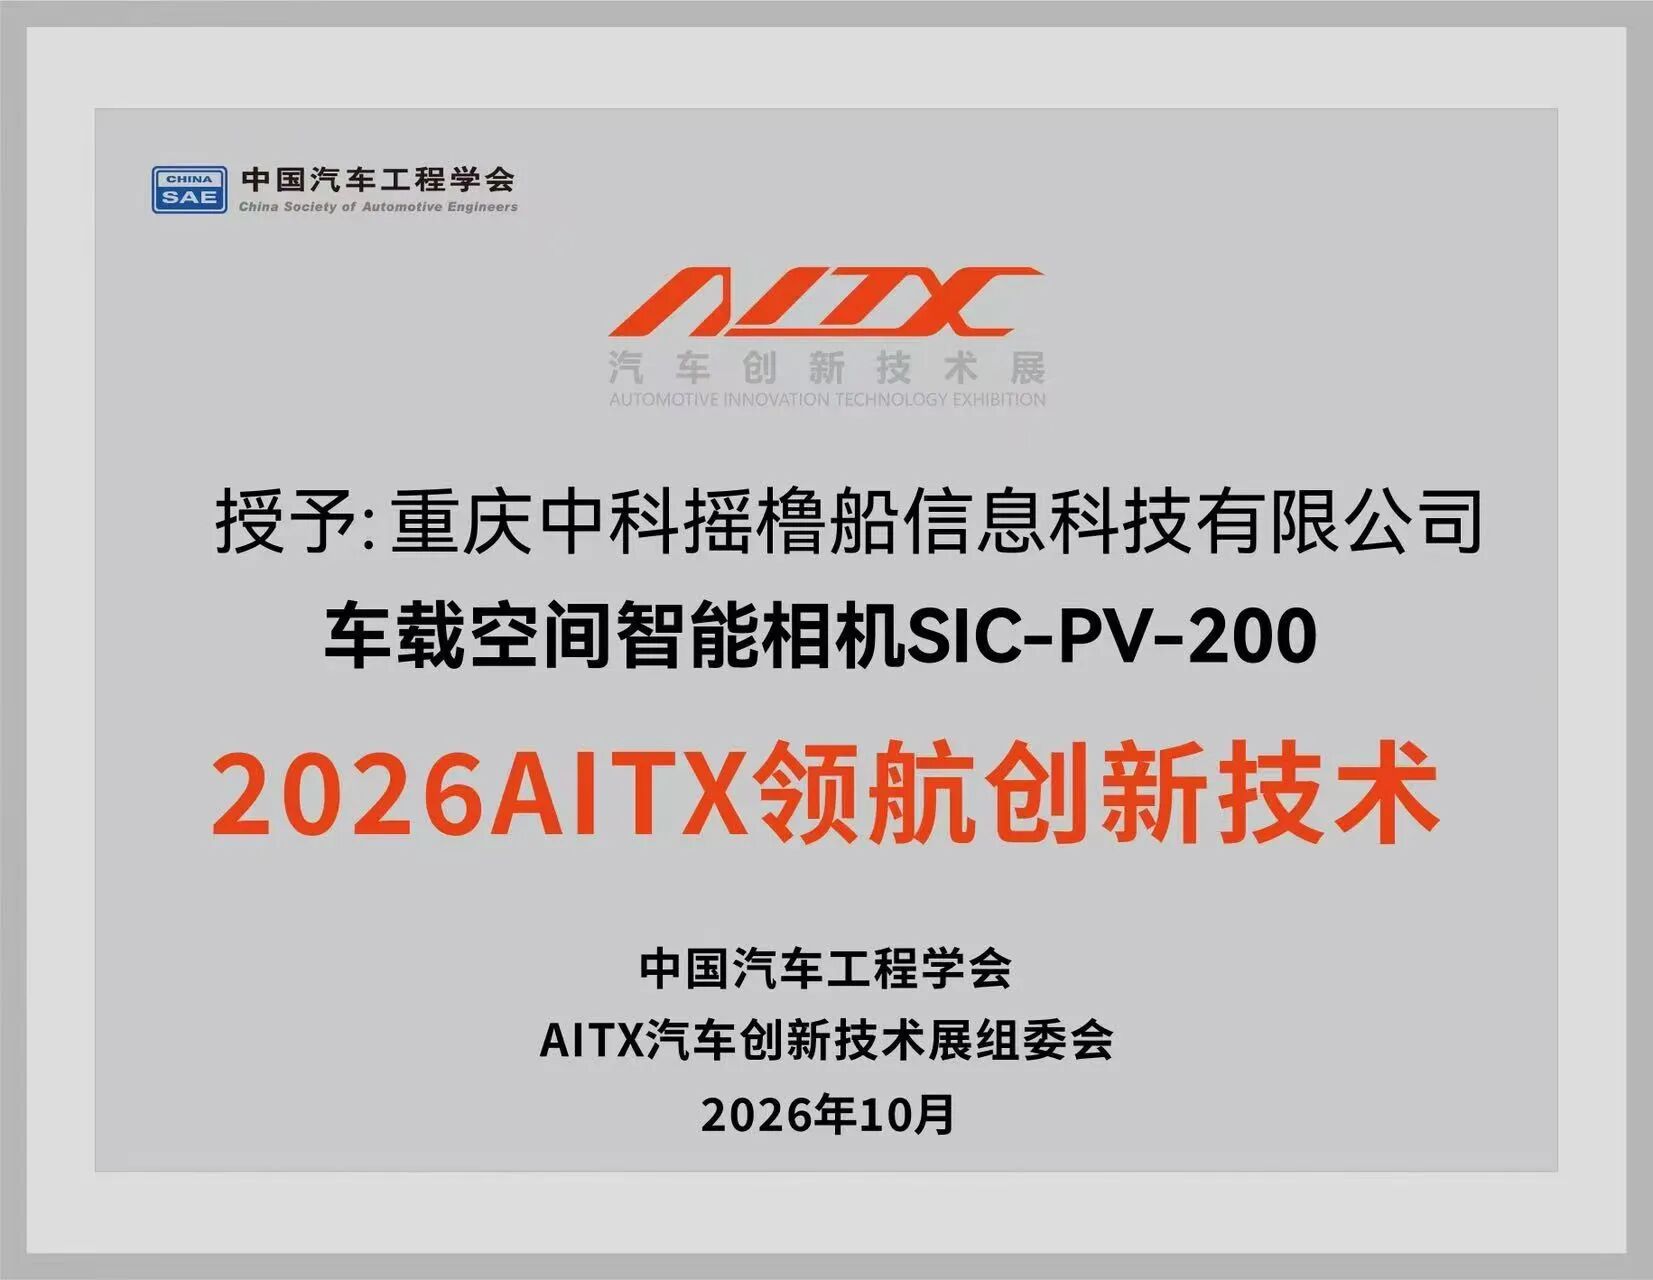
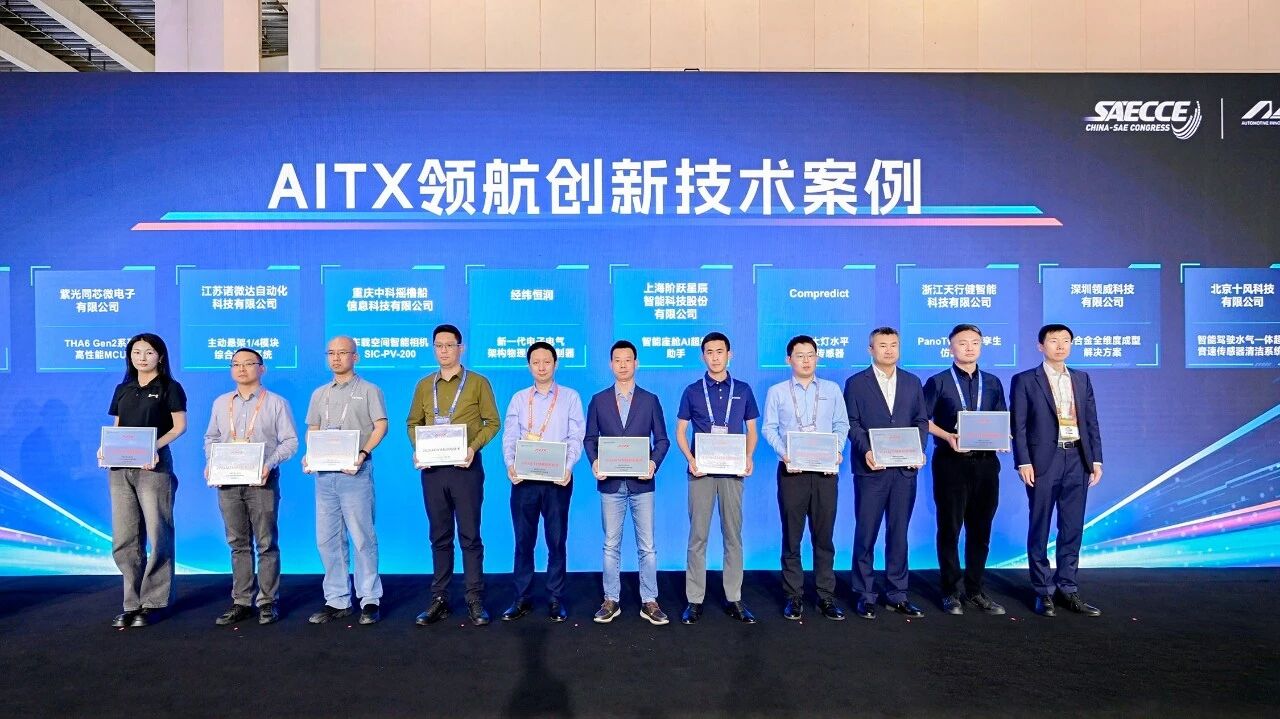
此次AITX大会,中科摇橹船再获“2026AITX领航创新技术奖”。该奖项由40位整车及头部供应商CTO、总师参与评审,是AITX展会体系中最具行业指向性的技术称号。
汽车正向具身智能体演进,汽车行业创新逻辑正从技术驱动转向场景牵引。破解产业瓶颈,归根结底靠底层原始创新与跨域融合突破。
中科摇橹船将极端光照下的感知难题转化为可计算、可重建的三维空间表征。对高阶智驾而言,这是一种更可靠的感知底座;对具身智能体而言,这是一条从真实物理世界获取高质量数据的通用路径。
随着空间计算智能成像技术向更多场景延伸、向更多产业赋能,“摇橹船造”也将从破解Corner Case(长尾/极端)出发,走向更广阔的物理AI应用场景。