9月18日,由盖世汽车主办的第四届AI定义汽车论坛在沪举行。中科
摇橹船受邀出席,并以“空间计算智能成像”为题进行技术分享,与现场嘉宾共同探讨AI定义汽车时代的产业路径。
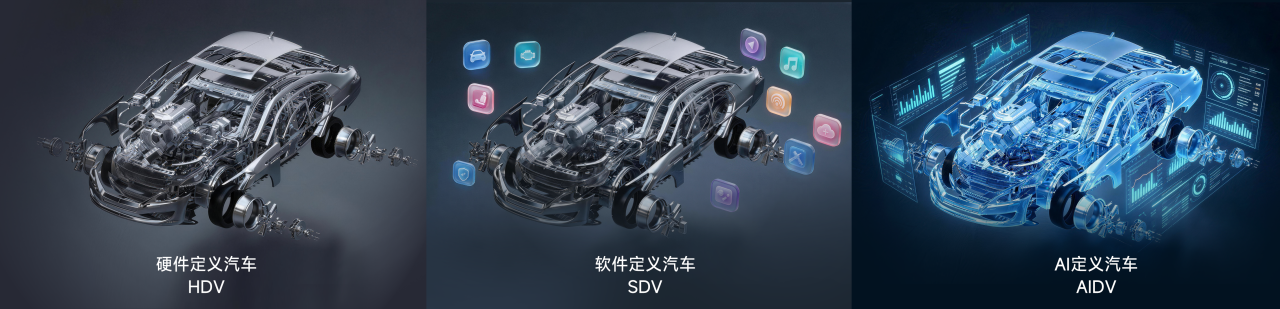
AI定义汽车,已成行业共识。
从HDV到SDV再到AIDV,汽车能力的生成路径正在被改写。
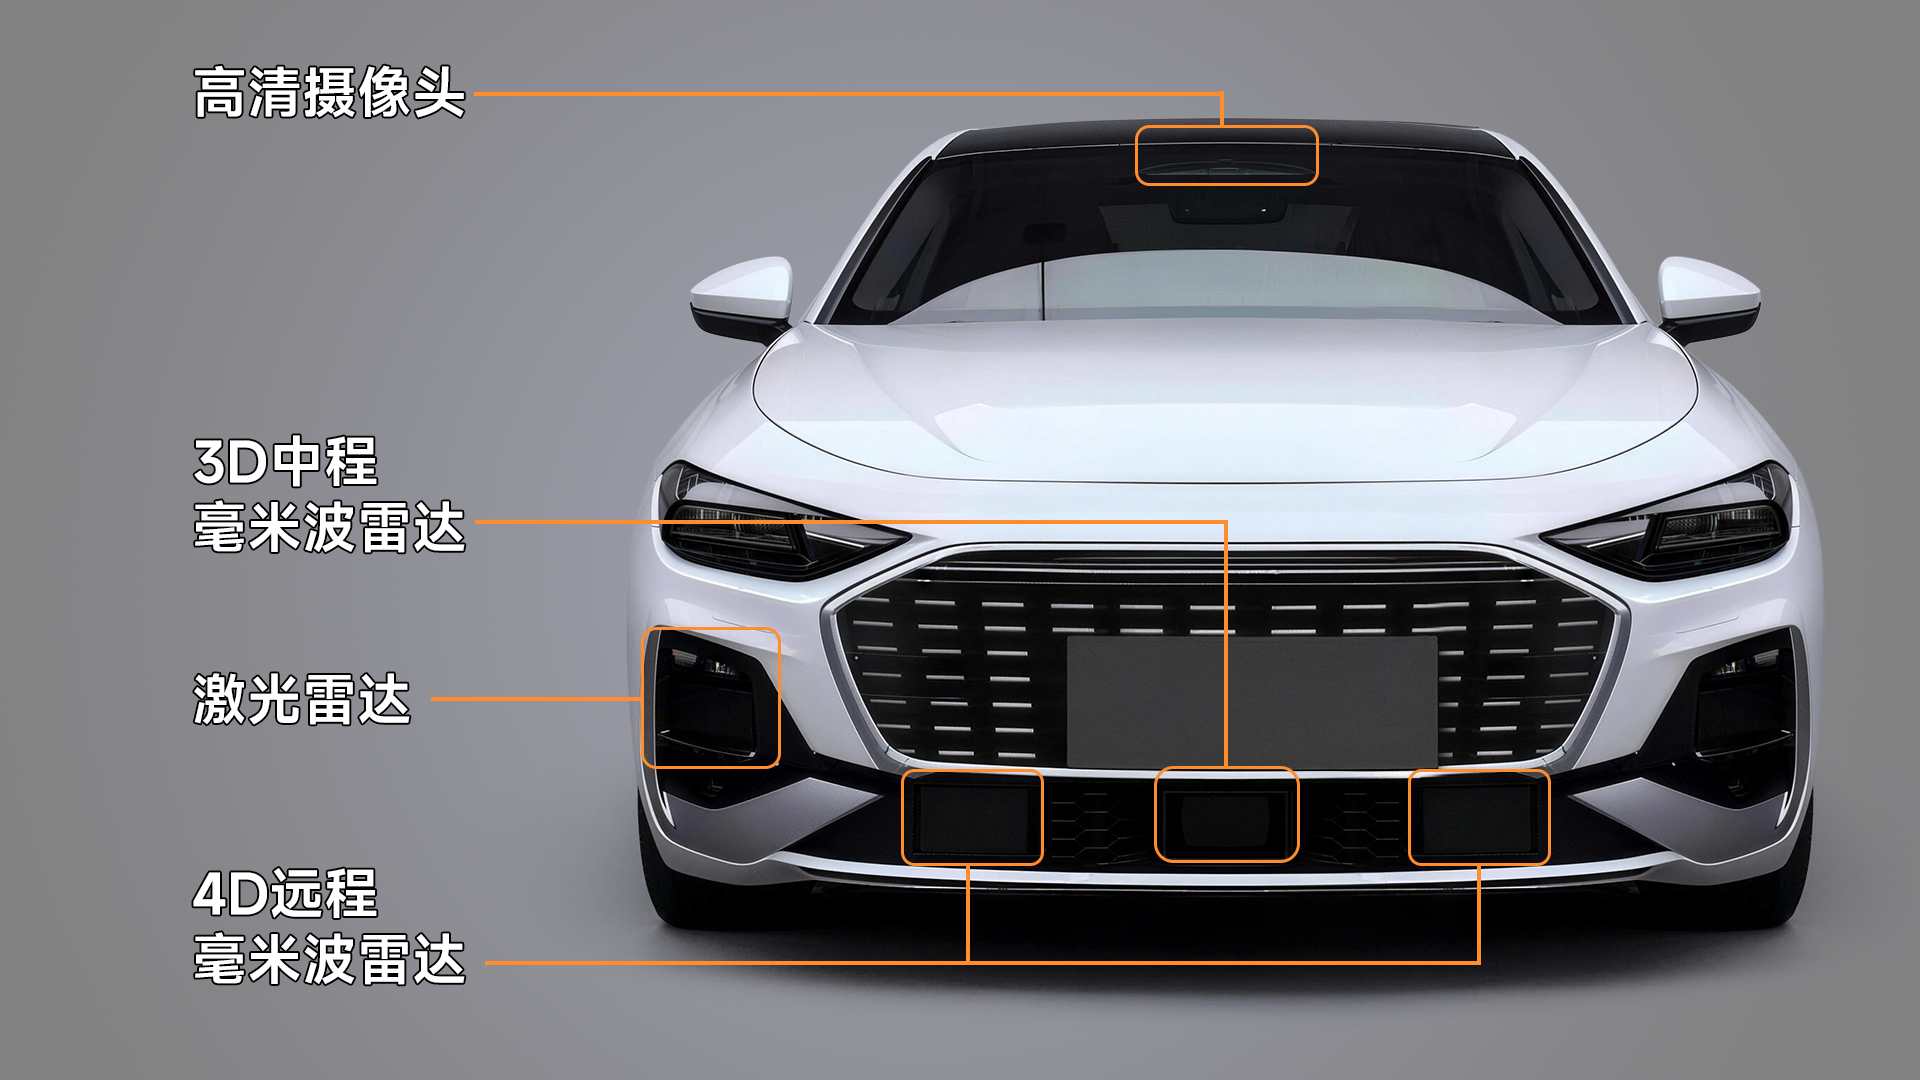
过去十年,车身传感器数量持续增长,车载算力不断跃升,端到端、世界模型渐成行业共识。感知入口以及因此而产生的数据,开始成为高阶智驾能力生成的基础和前提。
目前,汽车行业的传统感知方案遵循“先成像、后计算”的逻辑:传感器各自采集,后端再做融合与重建。
中科
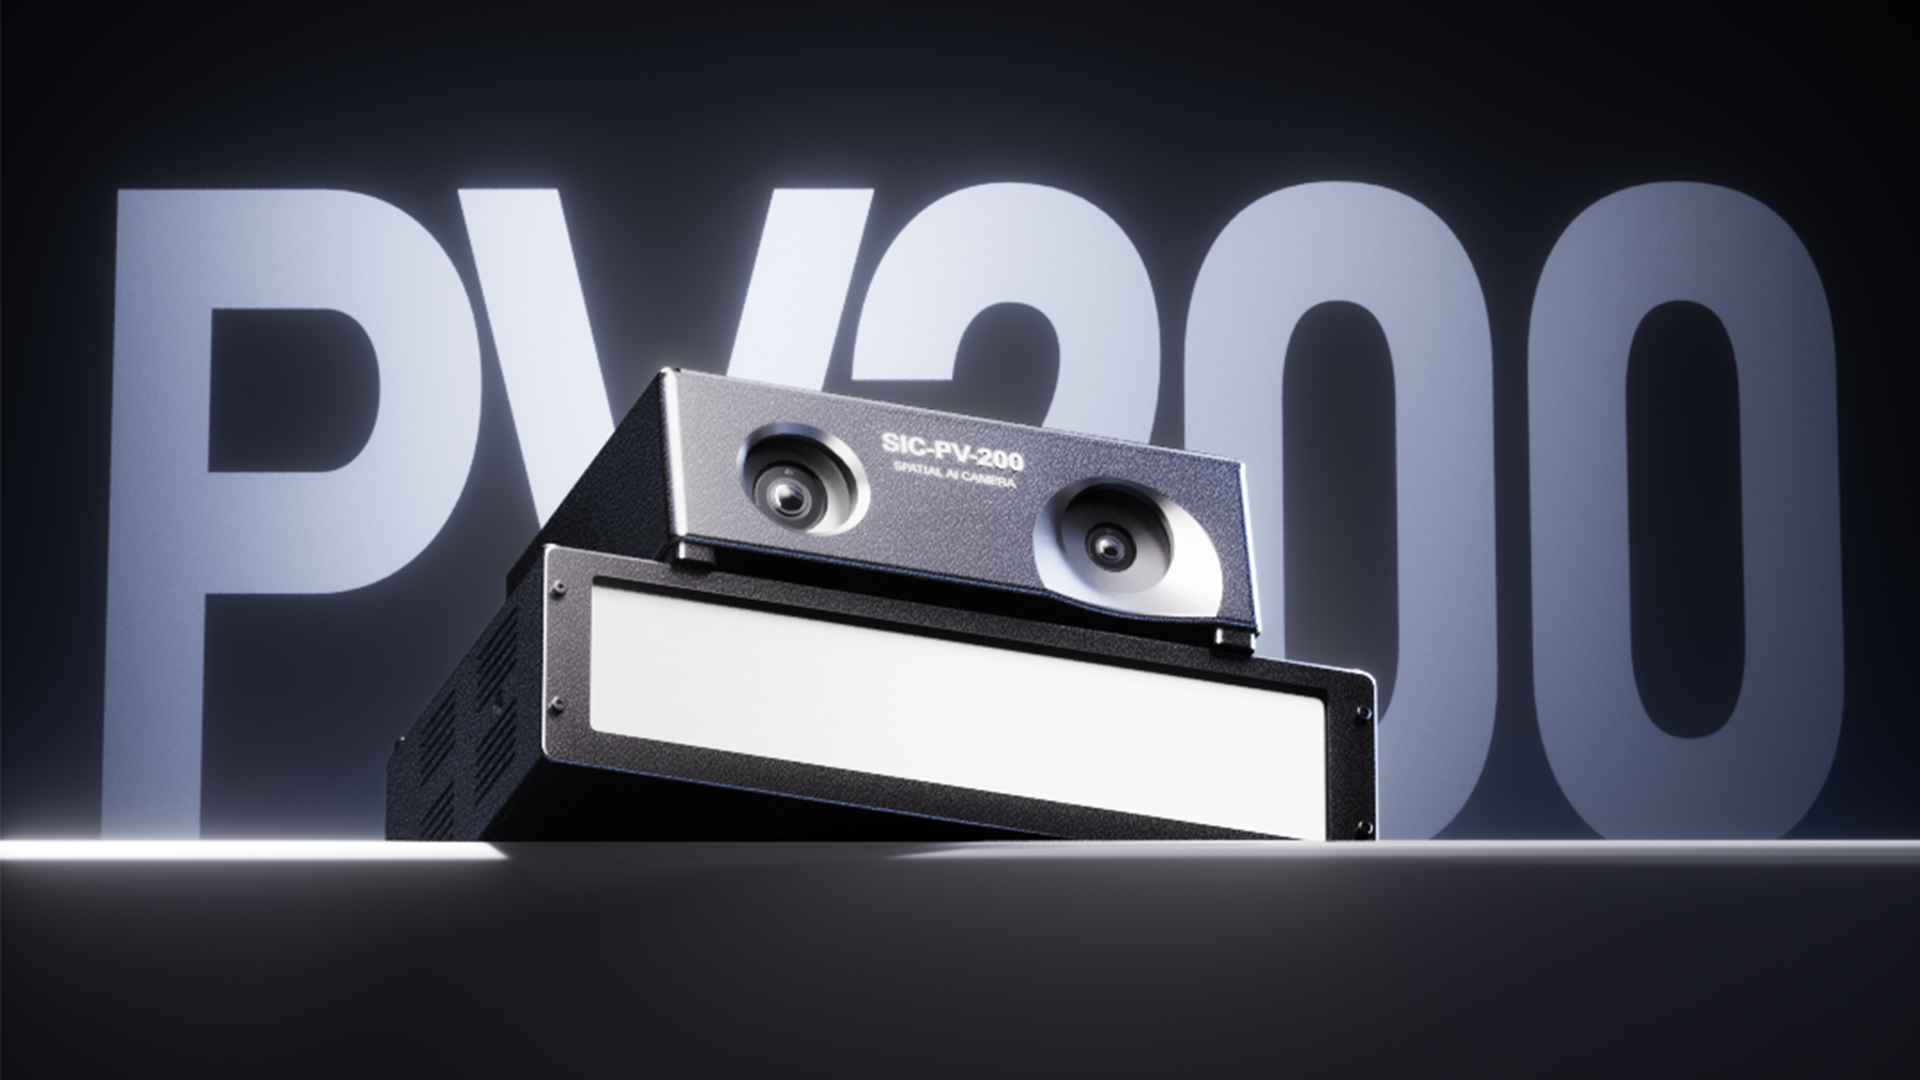
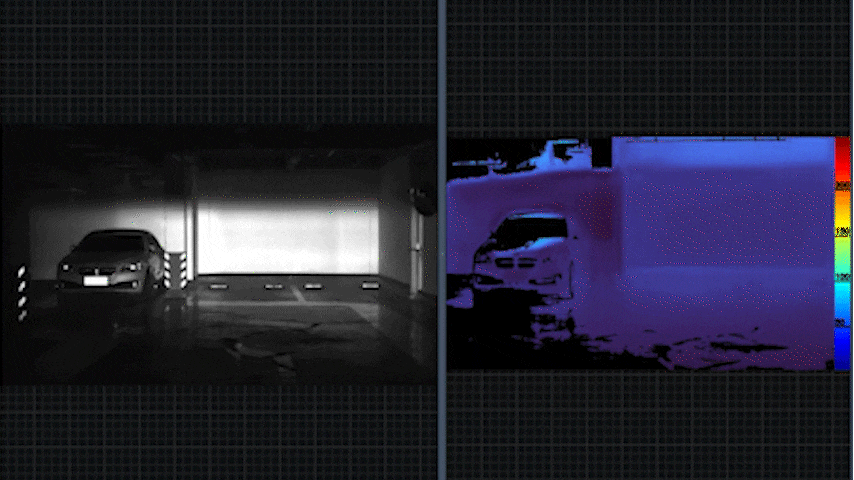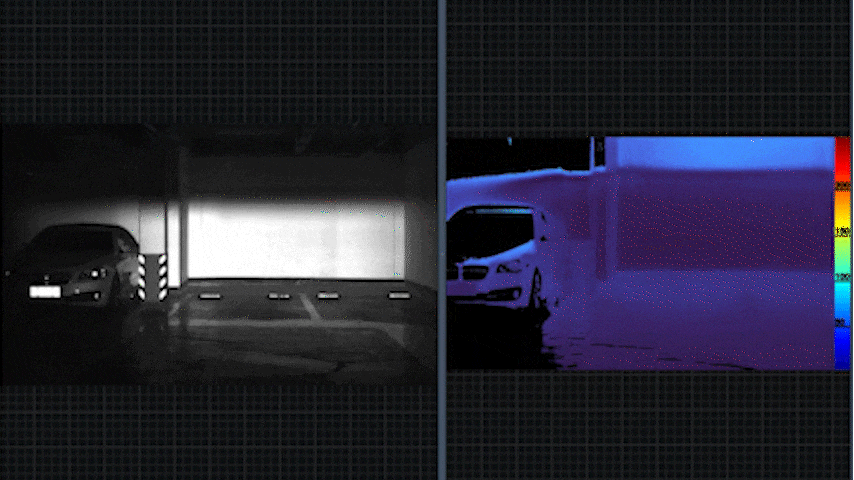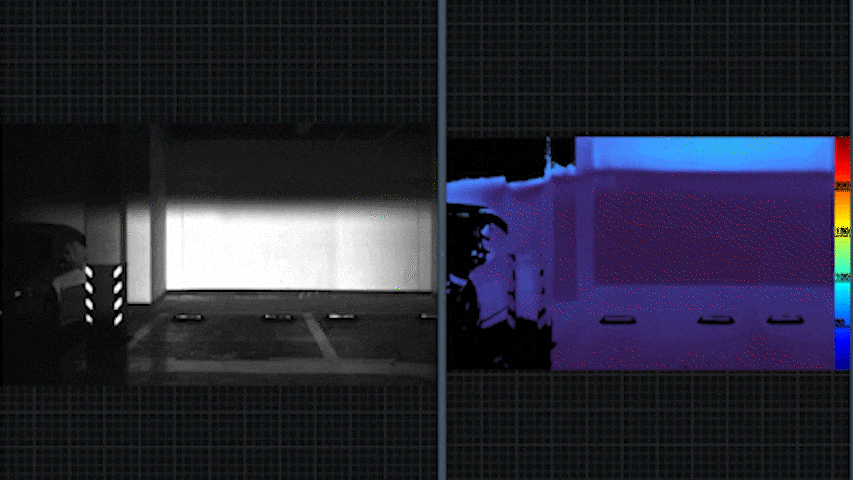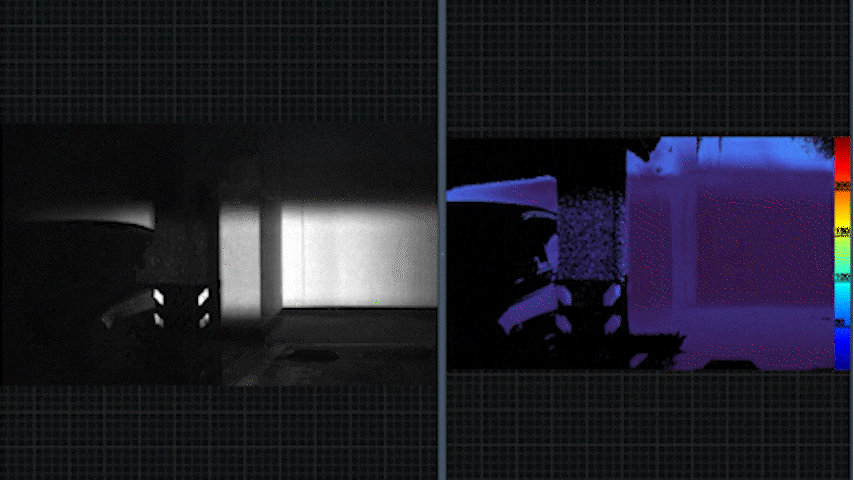
摇橹船另辟蹊径,采用“高时间分辨的空间计算智能成像”技术,打造出全球首个7D空间智能传感器,将激光TOF、视觉与IMU在前端统一,实现了“先计算、后成像”,通过一套系统,同时完成“看清+测准+对齐”。
7D空间智能传感器融合了XYZ三维坐标、RGB色彩语义与高精度时间戳,单条光路即可同步完成三维测距与二维语义成像,天然实现空间对齐。
得益于“先计算、后成像”的成像机制,7D空间智能传感器可直接测量空间光场占用率,从源头获取更完整的空间信息。
中科
摇橹船为智驾系统提供了一套时空天然对齐的标准输入。对算法而言,省去了标定、同步、融合的繁琐链路;对整车而言,降低了系统复杂度与集成成本;对安全而言,提升了车辆在极端场景下的感知下限。
在AI定义汽车的时代,世界模型需要的不只是更大的参数量和更强的算力,更需要从数据源头就具备时空一致、语义完整、低延时的高质量输入。从“先成像、后计算”到“先计算、后成像”,中科
摇橹船让感知回到物理世界的第一性原理。
面向未来,中科
摇橹船将继续深耕空间计算智能成像技术,推动7D空间智能在智能辅助驾驶以及具身智能等更广泛场景中落地,与产业链伙伴一道,从源头重构感知,让世界模型真正拥有准确、实时的物理世界入口。